Autonome mobile Roboter werden im Obstbau zunehmend als Unterstützung für wiederkehrende Arbeiten angeboten oder diskutiert. Sie können zum Beispiel für Transportfahrten, Bewässerung, Datenerfassung, Pflegearbeiten, mechanische Beikrautregulierung oder Kontrollfahrten in den Baumreihen eingesetzt werden. Im Projekt SAMSON [1] untersucht die hochschule 21 gemeinsam mit Projektpartnern wie solche Robotersysteme unter praxisnahen Bedingungen eingesetzt werden können.
Für Obstbaubetriebe ist die Auswahl solcher Systeme jedoch nicht einfach. Robotik ist ein technisch komplexes Feld und Begriffe wie „autonom“, „intelligent“ oder „vollautomatisch“ werden nicht immer eindeutig verwendet. Für einen Betrieb ist aber vor allem entscheidend: Passt der Roboter zur eigenen Aufgabe, arbeitet er zuverlässig und belastet er den Boden nicht unnötig?
Ein Roboter ist nicht automatisch bodenschonend, nur weil er autonom, elektrisch oder vergleichsweise leicht ist. Für die Bodenbelastung sind auch Fahrwege, Fahrspuren, Kontaktfläche, Wendemanöver und Einsatzplanung entscheidend.
Dieses Tutorial richtet sich deshalb an Obstbaubetriebe, die keine Robotik-Fachkenntnisse haben, aber ein autonomes Robotersystem aus Sicht der Bodenschonung besser bewerten möchten. Es soll helfen, bei der Auswahl oder Beurteilung eines Systems die richtigen Fragen zu stellen.
| Für dieses Tutorial werden keine speziellen Geräte, Programme oder technischen Vorkenntnisse benötigt. Genau das ist der Zweck dieses Beitrags: Ein Betrieb soll ein autonomes Robotersystem grundsätzlich bewerten können, ohne selbst Robotik, Regelungstechnik oder Programmierung verstehen zu müssen. | |
 |
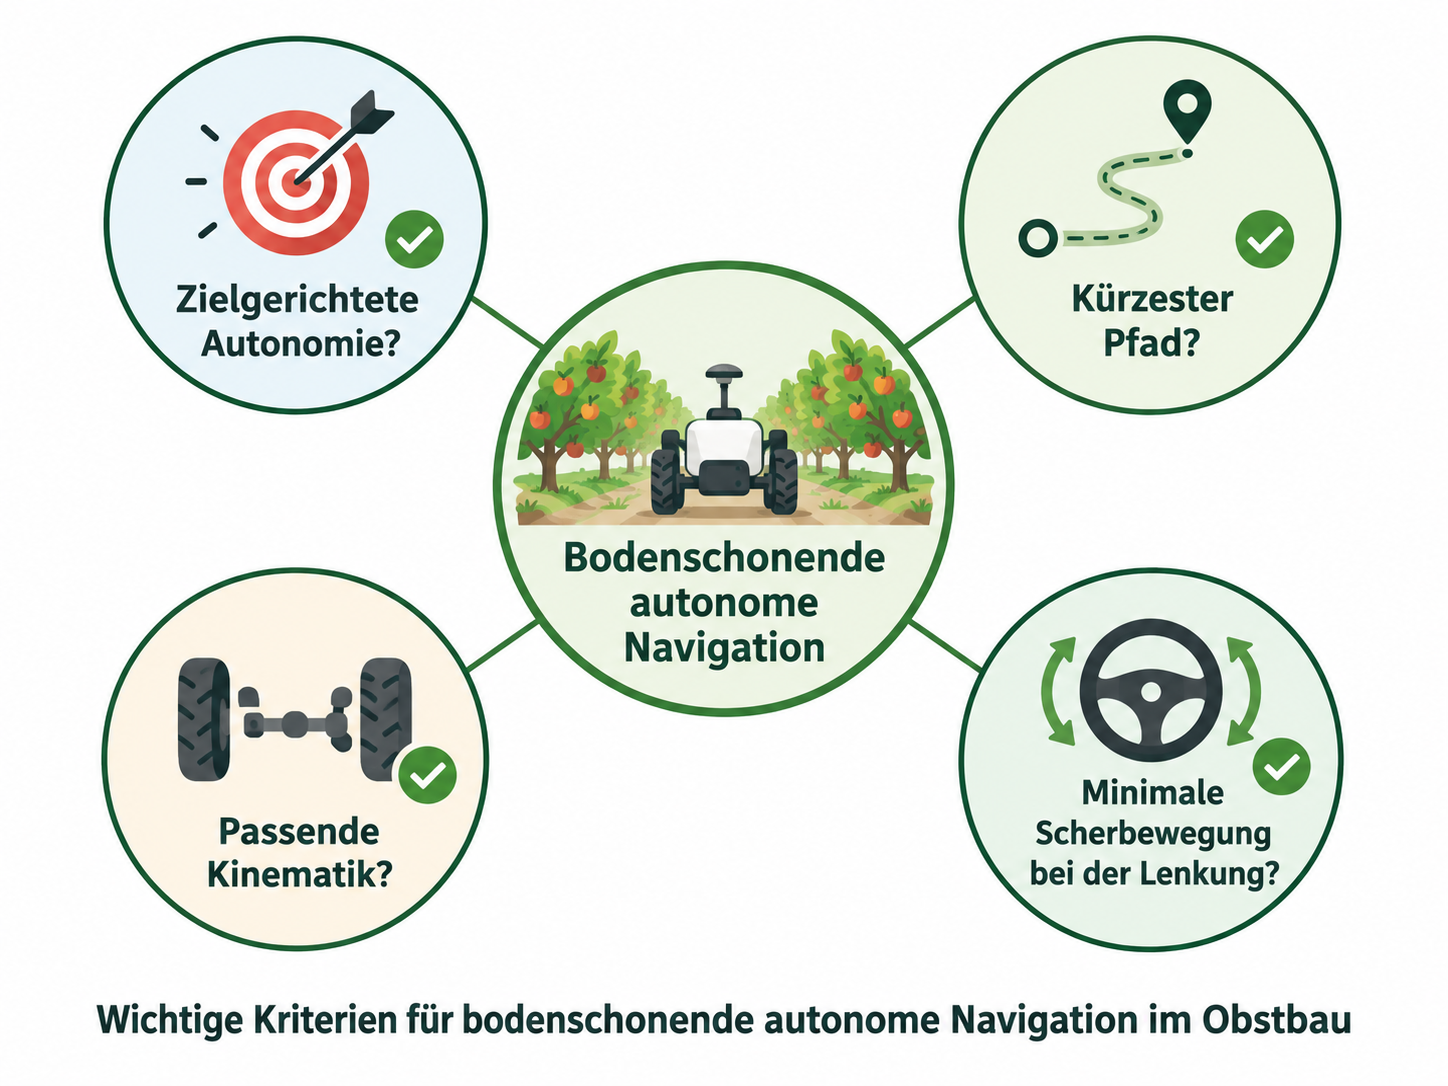
Der Beitrag betrachtet bewusst nicht klassische technische Daten wie Geschwindigkeit, Nutzlast, Flächenleistung oder Batteriekapazität. Diese Angaben bleiben wichtig, sagen aber allein wenig darüber aus, ob ein Roboter bodenschonend eingesetzt werden kann. Stattdessen geht es um tiefere Bewertungsfragen:
Die folgenden Schritte erklären diese Punkte nacheinander. In jedem Schritt gibt es zunächst einen kurzen Hintergrund und anschließend konkrete Fragen, die ein Betrieb an den Hersteller, Anbieter oder Projektpartner stellen kann. |
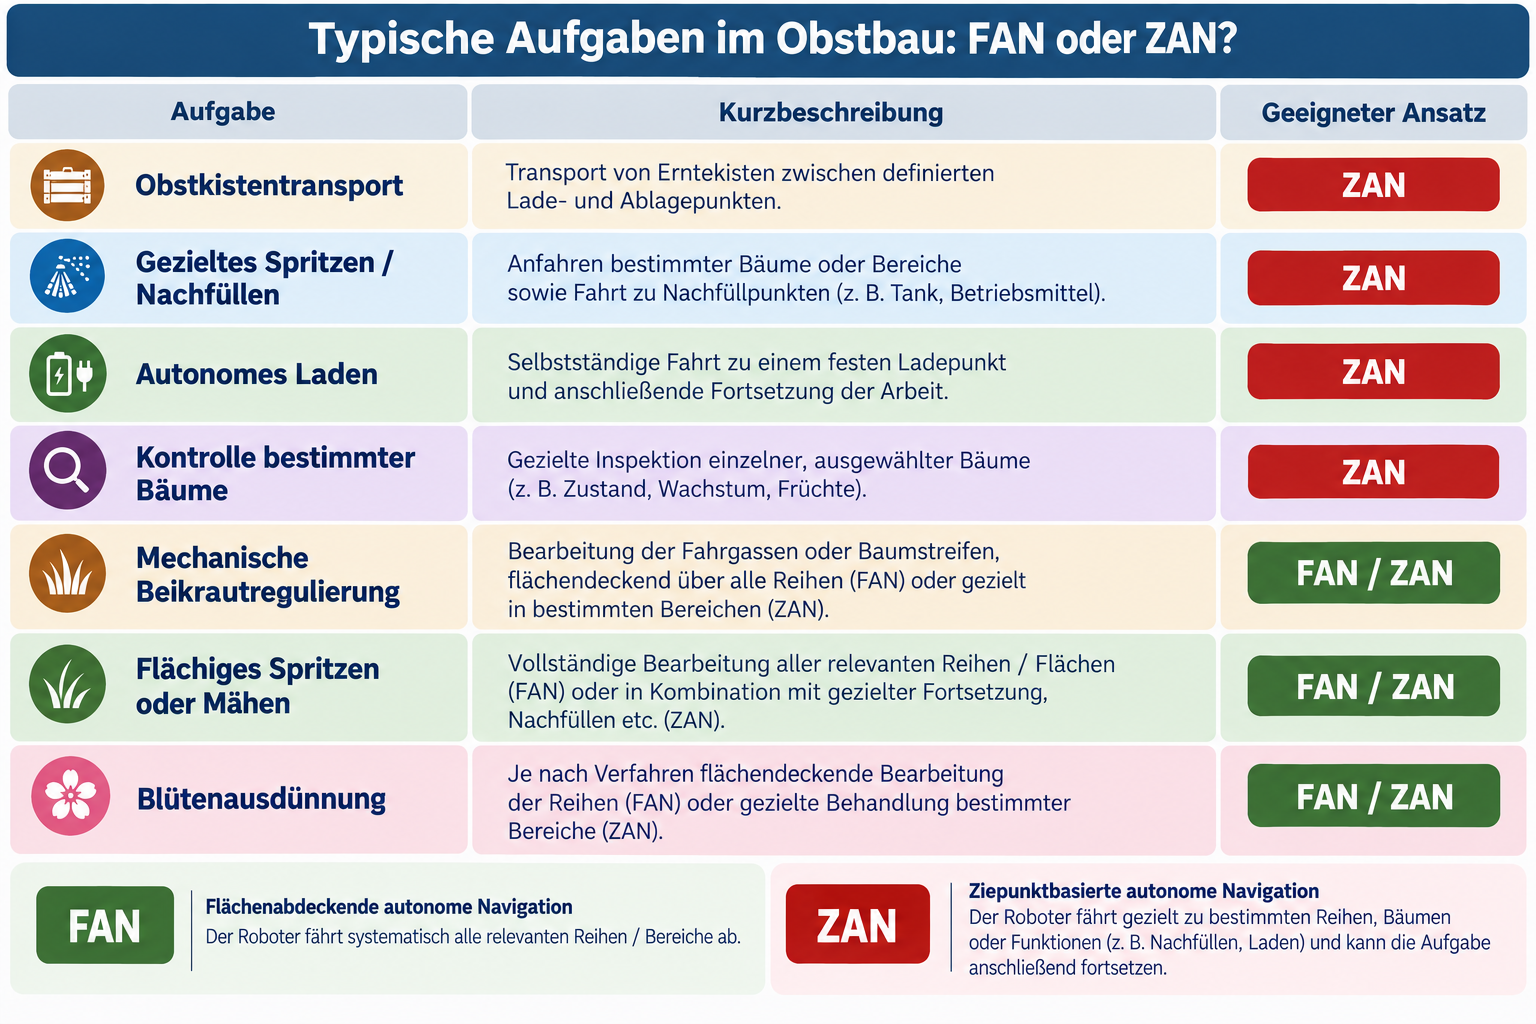
¶ HintergrundAutonome mobile Roboter können im Obstbau viele wiederkehrende Aufgaben übernehmen. Dadurch entstehen regelmäßige Fahrten durch dieselben Anlagen und Fahrgassen. Wiederholtes Befahren kann je nach Bodenart, Bodenfeuchte, Last, Reifen und Häufigkeit der Überfahrten zur Bodenverdichtung beitragen [2]. Deshalb beginnt die Bewertung nicht beim Roboter selbst, sondern bei der Aufgabe: Was soll der Roboter eigentlich tun? Eine einfache Unterscheidung hilft dabei: Flächenbezogene autonome Navigation, kurz FAN, bedeutet vereinfacht: Der Roboter soll überall hinfahren, wo gearbeitet werden muss. Er fährt also eine Fläche, mehrere Reihen oder ein festes Muster möglichst vollständig ab. Die Grundidee lautet: „Fahre alle relevanten Bereiche ab.“ Zielgerichtete autonome Navigation, kurz ZAN, bedeutet vereinfacht: Der Roboter soll zu einer bestimmten Stelle fahren. Das kann eine Baumreihe, ein einzelner Baum, ein Behälter, eine Ladestation, ein Nachfüllpunkt oder ein gespeicherter Arbeitspunkt sein. Die Grundidee lautet: „Fahre zu dieser konkreten Position.“ ZAN kann dabei auch flächenbezogene Aufgaben abbilden. Ein Roboter kann zum Beispiel nacheinander die Ein- und Ausgänge mehrerer Fahrgassen als Ziele anfahren: Eingang der ersten Gasse, Ausgang der ersten Gasse, Ausgang der zweiten Gasse, Eingang der zweiten Gasse und so weiter. Auf diese Weise kann eine Fläche systematisch bearbeitet werden, obwohl die Navigation intern mit konkreten Zielpunkten arbeitet. Der Unterschied wird besonders deutlich bei der Art der Aufgabe. Wenn ein Betrieb eine ganze Anlage spritzen möchte und der Roboter ohnehin an allen Bäumen vorbeifahren muss, kann eine flächenbezogene Navigation ausreichend sein. Der Roboter muss in diesem Fall tatsächlich überall hin. Wenn dagegen nur einzelne bestimmte Bäume behandelt werden sollen, deren Positionen vorher bekannt sind, ist zielgerichtete Navigation deutlich passender. Der Roboter kann dann den kürzesten geeigneten Weg zu den betroffenen Bäumen wählen, statt unnötig durch die gesamte Anlage zu fahren. Dadurch werden Fahrstrecken und unnötige Bodenüberfahrten vermieden. Auch bei scheinbar flächenbezogenen Aufgaben kann ZAN wichtig werden. Wenn der Roboter während der Arbeit selbstständig zum Nachfüllen eines Tanks oder zum Laden der Batterie fahren soll, fährt er zu einem bestimmten Ort. Danach muss er wieder zu der Stelle zurückkehren, an der die Arbeit unterbrochen wurde. Auch das ist eine zielgerichtete Aufgabe.
¶ Ihre AufgabeLegen Sie zuerst die Aufgabe fest, die der Roboter übernehmen soll. Nutzen Sie die Abbildung als Orientierungshilfe, um einzuschätzen, ob die ausgewählte Aufgabe eher eine flächenbezogene autonome Navigation (FAN), eine zielgerichtete autonome Navigation (ZAN) oder beide Ansätze erfordern kann. Fragen Sie sich:
Für eine Aufgabe wie die mechanische Beikrautregulierung können grundsätzlich sowohl FAN als auch ZAN geeignet sein [3]. Wenn FAN gewählt wird, sollte die zu bearbeitende Fläche jedoch so geplant werden, dass weder der Akku des Roboters noch der Akku des Beikrautregulierungsmechanismus während der autonomen Fahrt leer wird. Dasselbe gilt bei Spritzaufgaben für den Füllstand des Chemikalientanks. Andernfalls fährt der Roboter zwar „autonom“, arbeitet aber möglicherweise mit leerem Tank weiter oder bleibt mit leerem Akku stehen. Im ungünstigen Fall muss er anschließend manuell geborgen oder sogar mit einem Traktor abgeschleppt werden. Wenn eine solche vorherige Einsatzplanung nicht gewünscht ist oder wenn der Roboter selbstständig zu einem Ladepunkt bzw. Nachfüllpunkt fahren und danach weiterarbeiten soll, ist ein ZAN-Ansatz erforderlich – auch bei Aufgaben, für die FAN grundsätzlich ausreichend erscheinen kann. Als einfache Entscheidungshilfe gilt: Wenn der Roboter nur eine vollständige Fläche abfahren muss und keine selbstständige Rückkehr zu bestimmten Arbeitsstellen erforderlich ist, kann FAN ausreichend sein. Wenn der Roboter mindestens eine Aufgabe erfüllen soll, bei der bestimmte Orte gezielt angefahren werden müssen, ist ZAN die wichtigere Fähigkeit. In diesem Fall lohnt sich besonders der nächste Schritt. |
|
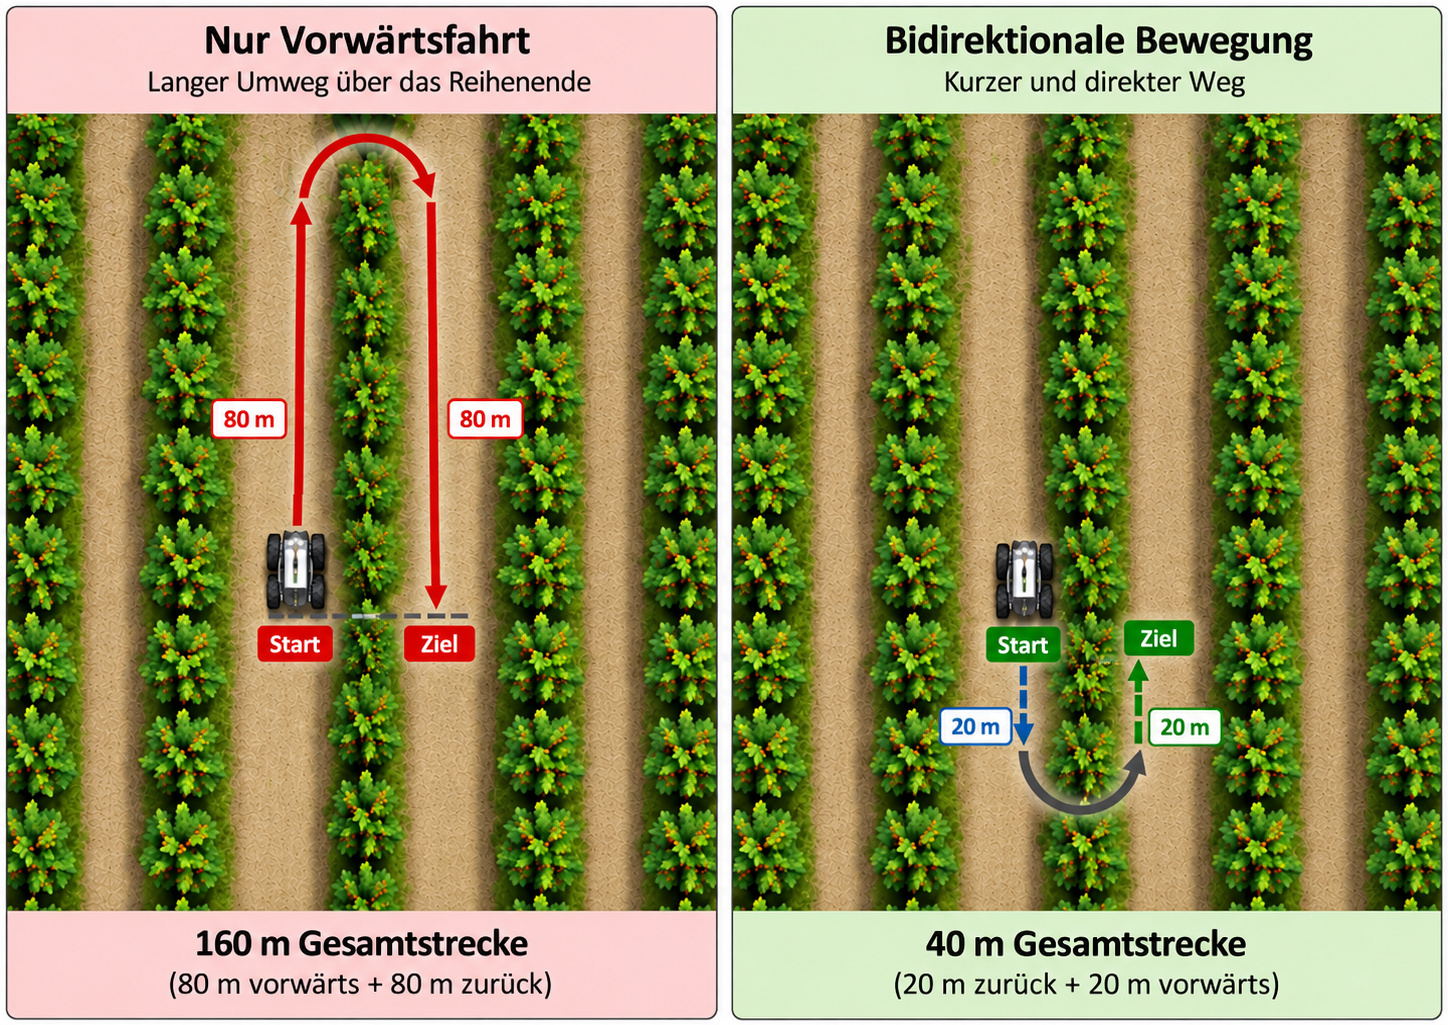
¶ HintergrundWenn ein Roboter zielgerichtet arbeiten soll, wird die Wahl des Fahrwegs entscheidend. Der größte Vorteil von ZAN liegt darin, dass der Roboter nicht einfach einem festen Muster folgt, sondern einen geeigneten Weg zum Ziel wählen kann. Für die Bodenschonung ist das wichtig: Jeder unnötige Meter bedeutet zusätzliche Fahrzeit, zusätzlichen Energieverbrauch und zusätzliche Bodenüberfahrt. In Obstplantagen mit langen Reihen kann bidirektionale Bewegung dabei ein entscheidender Punkt sein. Bidirektional bedeutet: Der Roboter kann kontrolliert vorwärts und rückwärts fahren und beide Bewegungsrichtungen in seine Planung einbeziehen. Ein Wenden auf der Stelle ist in engen Fahrgassen meist keine geeignete Alternative. Gerade größere Arbeitsroboter benötigen dafür zu viel Platz oder würden den Boden beim Drehen stark belasten; deshalb ist kontrolliertes Rückwärtsfahren oft die praktischere Möglichkeit, einen kürzeren Fahrweg zu nutzen. Besonders bei Aufgaben, bei denen die Orientierung des Roboters keine entscheidende Rolle spielt, ist bidirektionale Bewegung hilfreich. Ein Beispiel dafür sind Transportaufgaben, etwa der Transport von Obstkisten. Ein vereinfachtes Beispiel zeigt den Unterschied: Ein Roboter steht in einer 100 m langen Fahrgasse und soll in eine benachbarte Fahrgasse wechseln. Wenn er nur vorwärts fahren kann, muss er unter Umständen zunächst 80 m bis zum Reihenende fahren, dort wenden und anschließend 80 m zurückfahren. Dadurch entsteht eine Gesamtstrecke von 160 m. Kann das autonome System dagegen kontrolliert rückwärtsfahren und diese Möglichkeit sinnvoll in die Planung einbeziehen, reichen unter Umständen 20 m Rückwärtsfahrt, ein Wendemanöver und weitere 20 m Fahrt in die Zielgasse. Die Strecke sinkt damit im vereinfachten Beispiel von 160 m auf 40 m. Bidirektionale Bewegung ist auch dann hilfreich, wenn eine Fahrgasse blockiert ist. Steht zum Beispiel ein Traktor, Anhänger oder Arbeitsgerät in der Gasse, sollte der Roboter nicht in eine Sackgasse geraten. Ein geeignetes System kann rückwärts ausweichen, den Weg neu planen und eine andere Route wählen.
¶ Ihre AufgabePrüfen Sie beim Anbieter oder Hersteller, ob der Roboter bidirektionale Bewegung wirklich unterstützt. Fragen Sie konkret:
Gerade in Obstplantagen mit langen Reihen kann diese Fähigkeit einen großen Unterschied machen. Sie entscheidet mit darüber, ob der Roboter nur einem festen Muster folgt oder tatsächlich unnötige Fahrstrecken vermeiden kann. |
|
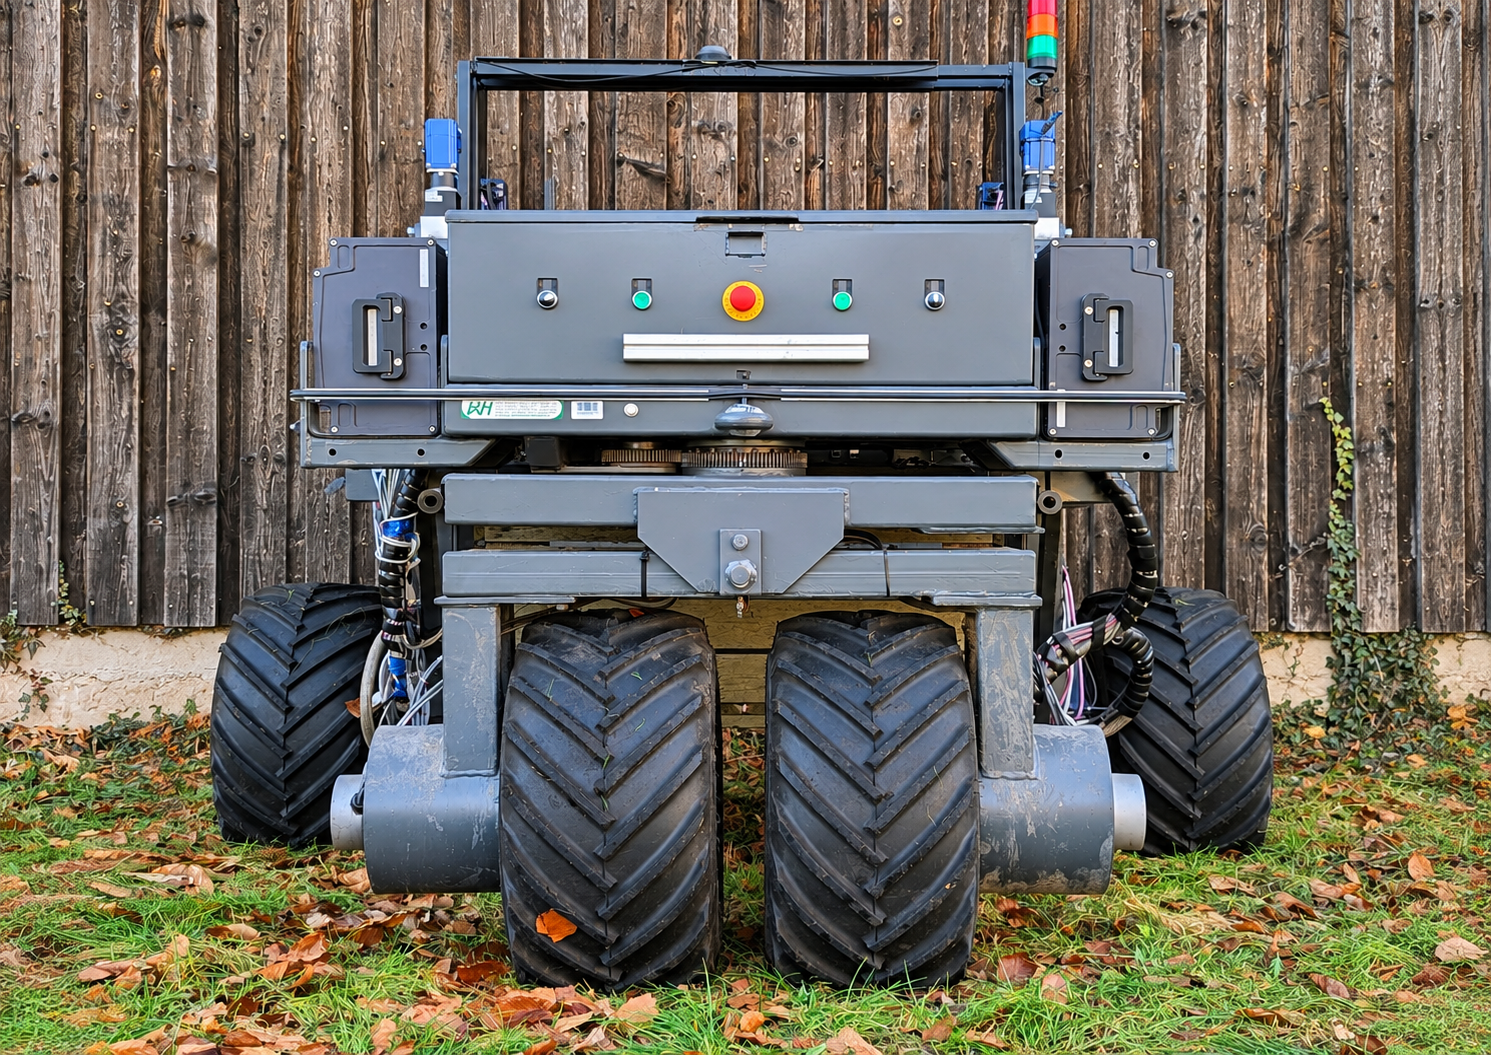
¶ HintergrundBodenschonung hängt nicht nur davon ab, wie weit ein Roboter fährt. Wichtig ist auch, wie seine Räder den Boden belasten. Dabei spielen zwei Gedanken eine Rolle: Erstens: Wie oft wird derselbe Bodenstreifen überfahren? Zweitens: Auf welcher Kontaktfläche wird das Gewicht des Roboters abgestützt? Bei vielen Fahrwerkskonzepten laufen Vorder- und Hinterräder in denselben Spuren. Dann konzentriert sich die Belastung im Wesentlichen auf zwei wiederkehrende Fahrstreifen. Wenn der Roboter regelmäßig in denselben Gassen eingesetzt wird, werden diese Bodenbereiche immer wieder belastet. Ein anderer Ansatz besteht darin, Vorder- und Hinterräder mit unterschiedlichen Spurweiten auszuführen. Dadurch entstehen bei einem vierrädrigen Roboter nicht nur zwei, sondern vier getrennte Radspuren. Das Gewicht des Roboters wird dann räumlich auf mehr Spuren verteilt, statt sich auf zwei Linien zu konzentrieren. Die Abbildung zeigt dieses Prinzip beispielhaft am Forschungsroboter AurOrA. Durch unterschiedliche Spurweiten von Vorder- und Hinterachse entstehen vier getrennte Radspuren. Zusätzlich ist die Kontaktfläche wichtig. Wenn nur zwei Spuren möglich sind, kann eine größere Reifenaufstandsfläche helfen, den Bodendruck zu reduzieren. Das kann zum Beispiel durch breitere Reifen oder Doppelreifen erreicht werden. Vereinfacht gilt: Bei gleicher Last verteilt eine größere Kontaktfläche das Gewicht günstiger als eine kleine Kontaktfläche. Für die Praxis heißt das: Vier getrennte Spuren sind besser als zwei stark wiederholt belastete Spuren. Wenn nur zwei Spuren möglich sind, sind breite Reifen oder Doppelreifen günstiger als schmale Einzelreifen.
¶ Ihre AufgabeBetrachten Sie die Rad- und Spurführung des Roboters oder fragen Sie den Anbieter gezielt danach. Prüfen Sie:
Als einfache Orientierung gilt: Vier getrennte Radspuren sind aus Sicht der Lastverteilung günstiger als zwei wiederholt belastete Spuren. Wenn nur zwei Spuren vorhanden sind, sind Doppelreifen günstiger als Einzelreifen. Auch breitere Einzelreifen können günstiger sein als schmale Einzelreifen, weil sie die Kontaktfläche vergrößern. Diese Punkte ersetzen keine bodenkundliche Messung, helfen aber dabei, die Konstruktion eines Roboters aus Sicht der Bodenschonung besser einzuordnen. |
|
¶ HintergrundAuch wenn ein Roboter kurze Wege nutzt und eine geeignete Spurführung besitzt, können Wendemanöver den Boden stark belasten. Besonders kritisch sind Schlupf und seitliche Scherbewegungen. Schlupf entsteht, wenn Räder nicht sauber abrollen, sondern teilweise über den Boden rutschen. Scherbewegungen entstehen, wenn Reifen seitlich über den Boden geschoben werden. Auf empfindlichen oder feuchten Böden können solche Bewegungen sichtbare Spuren hinterlassen. Manche Roboter können sehr eng wenden. Das ist in engen Anlagen praktisch, aber nicht automatisch bodenschonend. Ein sehr kleiner Wendekreis kann mit starkem Schlupf oder seitlichem Schieben verbunden sein. Für den Obstbau ist daher nicht nur wichtig, ob ein Roboter wenden kann. Entscheidend ist, wie er wendet. Ein etwas größerer, ruhiger ausgeführter Bogen kann bodenschonender sein als ein sehr enges, aber aggressives Wendemanöver.
¶ Ihre AufgabeInformieren Sie sich, wie der Roboter in engen Obstanlagen wendet. Fragen Sie den Anbieter oder Hersteller konkret:
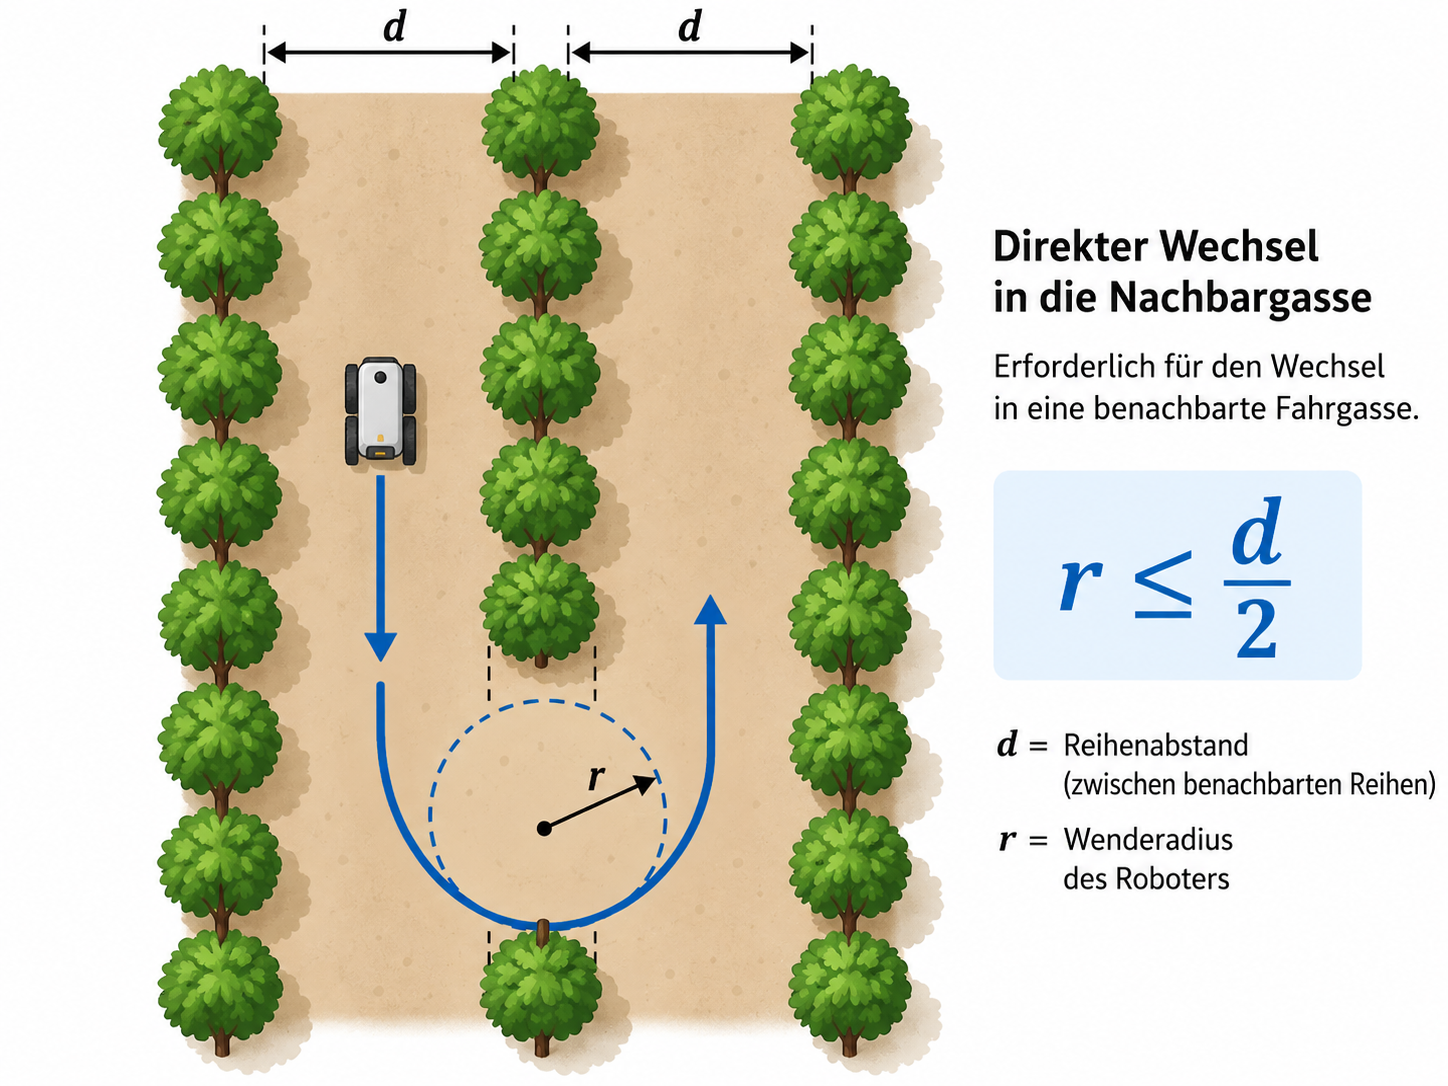
Ein Beispiel: Liegt der Reihenabstand bei etwa 3,3 m, ist ein Wenderadius von ungefähr 1,5 bis 1,6 m hilfreich, um direkt in eine benachbarte Fahrgasse wechseln zu können. Entscheidend ist jedoch nicht nur, dass dieser Radius erreicht wird, sondern auch wie er erreicht wird. Ein enger Wendekreis ist nur dann bodenschonend, wenn er nicht mit starkem Schlupf oder deutlichem Abscheren der Bodenoberfläche verbunden ist. Besonders bei vergleichsweise schweren Robotern sollte ein reines Skid-Steering-Konzept, also eine Art Panzerlenkung, kritisch betrachtet werden. Dabei werden Richtungsänderungen häufig durch unterschiedliche Rad- oder Kettengeschwindigkeiten erzeugt, wodurch seitliche Scherkräfte im Boden entstehen können. Für empfindliche oder feuchte Böden kann ein Fahrkonzept günstiger sein, das den Richtungswechsel mit möglichst wenig seitlichem Schieben ermöglicht. Diese Bewertung ist eng mit der vorherigen Frage nach dem kürzesten Fahrweg verbunden. Ein Roboter kann nur dann kurze Wege zwischen benachbarten Fahrgassen sinnvoll nutzen, wenn er auch eng genug wenden kann. Der kürzere Fahrweg darf jedoch nicht dadurch erkauft werden, dass der Roboter beim Wenden die Bodenoberfläche stark aufreißt oder über die Zeit wiederholt abschert. |
|
|
Nach den vier Schritten können die Beobachtungen zusammengeführt werden. Ziel ist nicht, einen Roboter allein anhand eines einzelnen Merkmals als „bodenschonend“ oder „nicht bodenschonend“ einzustufen. Entscheidend ist das Zusammenspiel aus Aufgabe, Autonomieprinzip, bidirektionaler Bewegung, Kontaktfläche, Fahrspuren und Wendemanövern. Kein Roboter ist in jeder Situation perfekt. Wenn Sie jedoch vor der Auswahl eines autonomen Roboters für Ihren Obstbaubetrieb stehen, können die genannten Kriterien als Orientierung dienen: Je mehr Punkte ein System erfüllt, desto besser sind die Voraussetzungen für einen bodenschonenden Einsatz. Die folgende Tabelle kann als einfache Bewertungsgrundlage verwendet werden.
|
|
Kriterium |
Frage an den Anbieter |
Gute Hinweise |
Kritische Hinweise |
|
|
Einsatzaufgabe / Autonomieprinzip |
Fährt der Roboter überall hin oder gezielt zu bestimmten Orten? |
FAN-Aufgabe und FAN bzw. ZAN verfügbar. ZAN-Aufgabe und ZAN verfügbar. |
ZAN-Aufgabe , aber nur FAN verfügbar |
|
|
Fahrweg / Routenwahl |
Bei Aufgaben mit Zielpunkten: Kann der Roboter kurze und geeignete Wege zum Ziel wählen? |
Der Roboter fährt gezielt zum Arbeits-, Lade- oder Nachfüllpunkt und vermeidet unnötige Umwege. |
Der Roboter folgt einem starren Muster, obwohl ein kürzerer direkter Weg zum Ziel möglich wäre. |
|
|
Bidirektionale Bewegung |
Kann der Roboter vorwärts und rückwärts planen? |
Rückwärtsfahrt und vorwärts |
nur Vorwärtsfahrt, lange Umwege |
|
|
Blockierte Fahrgasse |
Kann der Roboter bei Hindernissen zurücksetzen und neu planen? |
Rückwärtsfahrt aus der Fahrgasse und Planung einer alternativen Route sind möglich. |
Roboter bleibt stehen oder benötigt manuelles Umsetzen |
|
|
Fahrspuren / Spurweiten |
Werden Bodenstreifen mehrfach belastet?
|
unterschiedliche Spurweiten, vier Spuren |
Vorder- und Hinterräder laufen in denselben Spuren |
|
|
Kontaktfläche |
Sind Reifen breit genug oder Doppelreifen möglich? |
große Aufstandsfläche |
schmale Einzelreifen bei hoher Last |
|
|
Fahr- und Lenkkonzept |
Beruht das Wenden hauptsächlich auf Skid-Steering, also Panzerlenkung? |
Fahr- oder Lenkkonzept mit möglichst wenig seitlichem Schieben der Räder. |
Reines Skid-Steering bei vergleichsweise schwerem Roboter; erhöhte Scherkräfte im Boden möglich. |
|
|
Wenderadius |
Ist durch einen Wenderadius von höchstens d/2 ein kürzerer Fahrweg möglich? |
Direkter Wechsel in eine benachbarte Fahrgasse ist möglich; dadurch sind ein kürzerer Fahrweg und eine geringere Bodenbelastung möglich. |
Wenderadius ist zu groß. Eine direkte Bewegung in eine benachbarte Fahrgasse ist nicht möglich. |
|
|
Wendemanöver |
Entstehen beim Wenden starker Schlupf oder sichtbare Scherbewegungen? |
Ruhiges Wendemanöver mit wenig sichtbarem Schlupf und wenig seitlichem Schieben. |
Kleiner Wenderadius wird nur durch starken Schlupf, seitliches Schieben oder Abscheren der Bodenoberfläche erreicht. |
|
Mohamed Abdelhafez ist wissenschaftlicher Mitarbeiter an der hochschule 21 und Doktorand an der Technischen Universität Braunschweig. Sein Arbeitsschwerpunkt liegt im Bereich Robotik, autonome Navigation und mobile Robotersysteme.